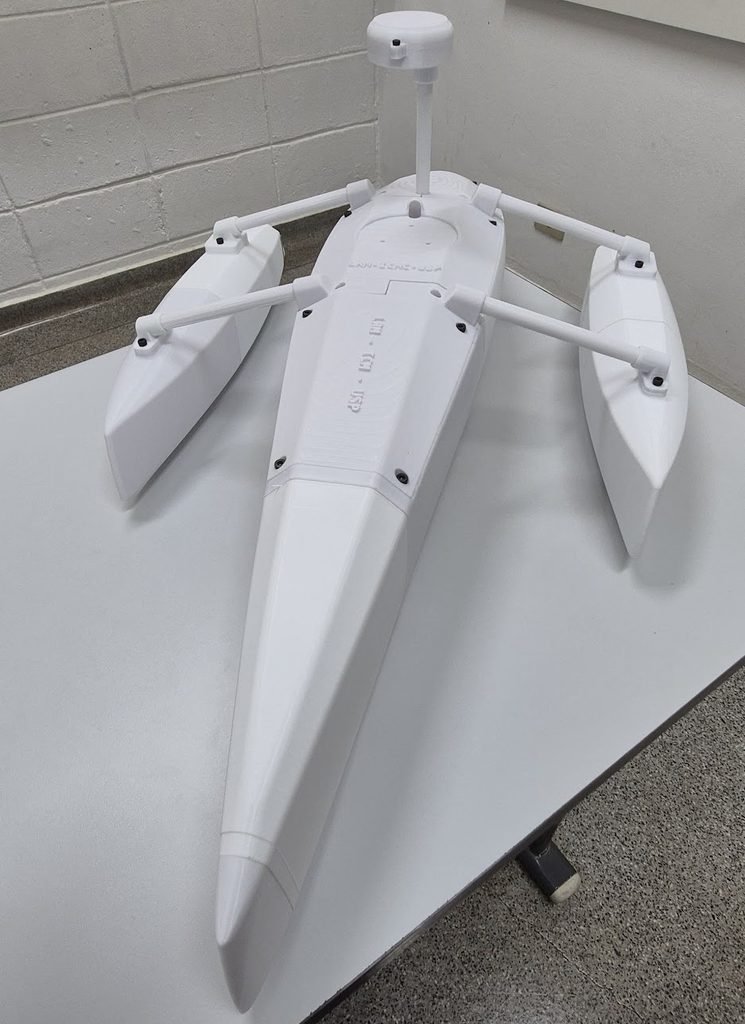
Pesquisas sobre robôs aquáticos unem treinamento de algoritmos, inteligência artificial e impressão 3D no ICMC
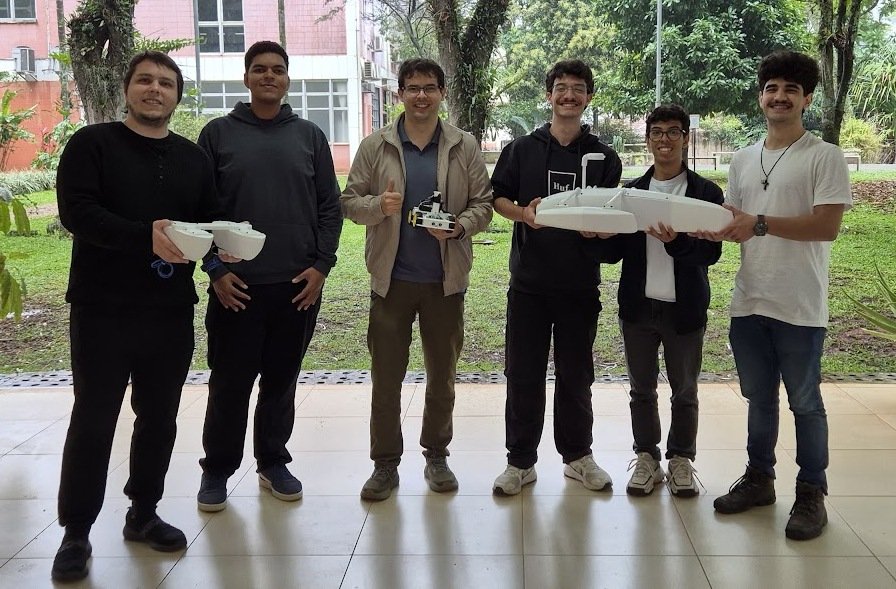
Professor Matheus Machado dos Santos desenvolve algoritmos de navegação e mapeamento que serão testados em embarcações construídas com componentes de baixo custo
Algoritmos capazes de coordenar frotas de embarcações, mapear o fundo de rios e lagos e localizar resíduos sólidos na superfície da água estão sendo desenvolvidos no Instituto de Ciências Matemáticas e de Computação (ICMC) da USP, em São Carlos. A iniciativa é coordenada pelo professor Matheus Machado dos Santos, que está estruturando uma linha de pesquisa em robótica aquática no Laboratório de Robótica Móvel.
Texto: Gabriele Maciel, da Fontes Comunicação Científica
Mais informações
Leia a tese do pesquisador: https://argo.furg.br/?BDTD13386
Saiba mais sobre o SIICUSP: uspdigital.usp.br/siicusp
Imagem Principal: A esquerda, componentes eletrônicos, a direita, GPS que será instalado no robô aquático para auxiliar na navegação e no monitoramento de sua localização (Crédito da imagem: Arquivo pessoal)